
Teknofest İDA
ÇAKÜ Barbaros takımıyla İnsansız Deniz Aracı yarışmasındayız. Denizde kendi başına görev yapan aracın yer kontrol istasyonu yazılımını ben geliştiriyorum.
İnsansız deniz aracının yer kontrol istasyonu
Takımda aracın yer kontrol istasyonu (YKİ) yazılımını ben geliştiriyorum. YKİ, araçtan gelen konum ve telemetri verisini tek ekranda topluyor: harita ve uydu görünümü, deniz trafiği katmanı, görev noktaları, yer hızı, rota açısı ve iki motorun çıkışı.
Görev rotası elle girilebiliyor ya da JSON dosyasından tek seferde yüklenebiliyor. Uygulama PyQt6 ile yazıldı ve Raspberry Pi üzerinde çalışıyor.
- Yarışma
- Teknofest İnsansız Deniz Aracı
- Takım
- ÇAKÜ Barbaros, 3 kişi
- Görevim
- Yer kontrol istasyonu yazılımı
- Kullandıklarım
- Python, PyQt6, Leaflet, Raspberry Pi, LoRa telemetri, GPS ve IMU (MPU9250)
Arayüzden kareler
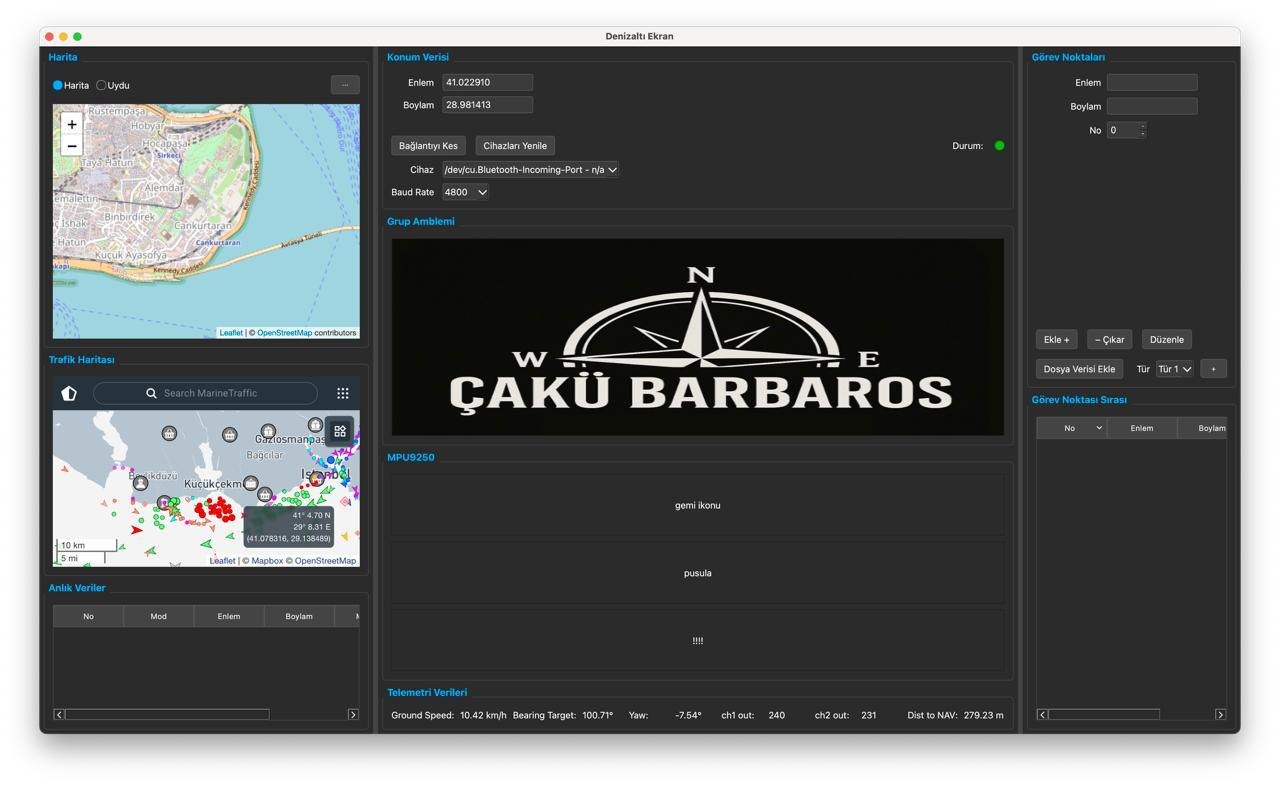
Canlı telemetri
GPS bağlıyken yer hızı, rota açısı, yaw, iki motor kanalının çıkışı ve hedefe kalan mesafe aynı ekranda güncelleniyor.
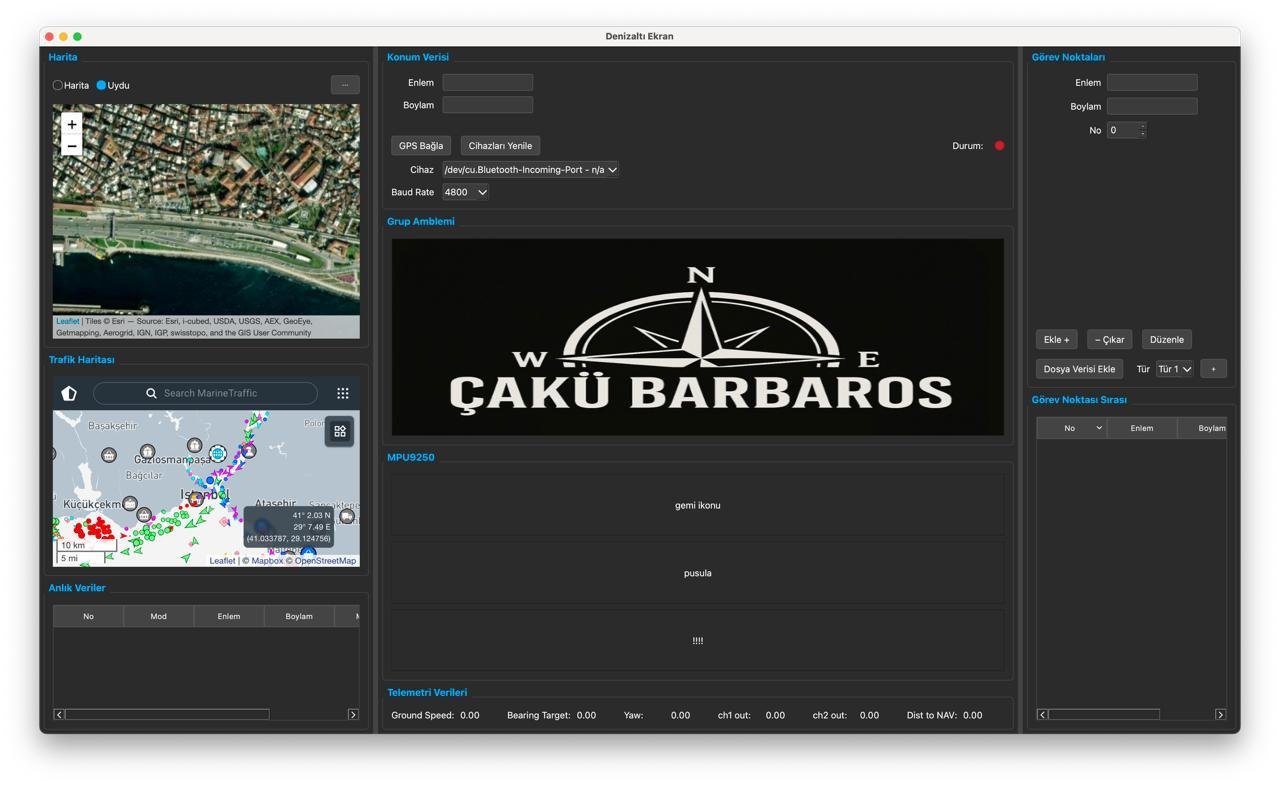
Uydu görünümü ve deniz trafiği
Harita ile uydu katmanı arasında geçiş yapılabiliyor. Alttaki panel bölgedeki gemi trafiğini gösteriyor.
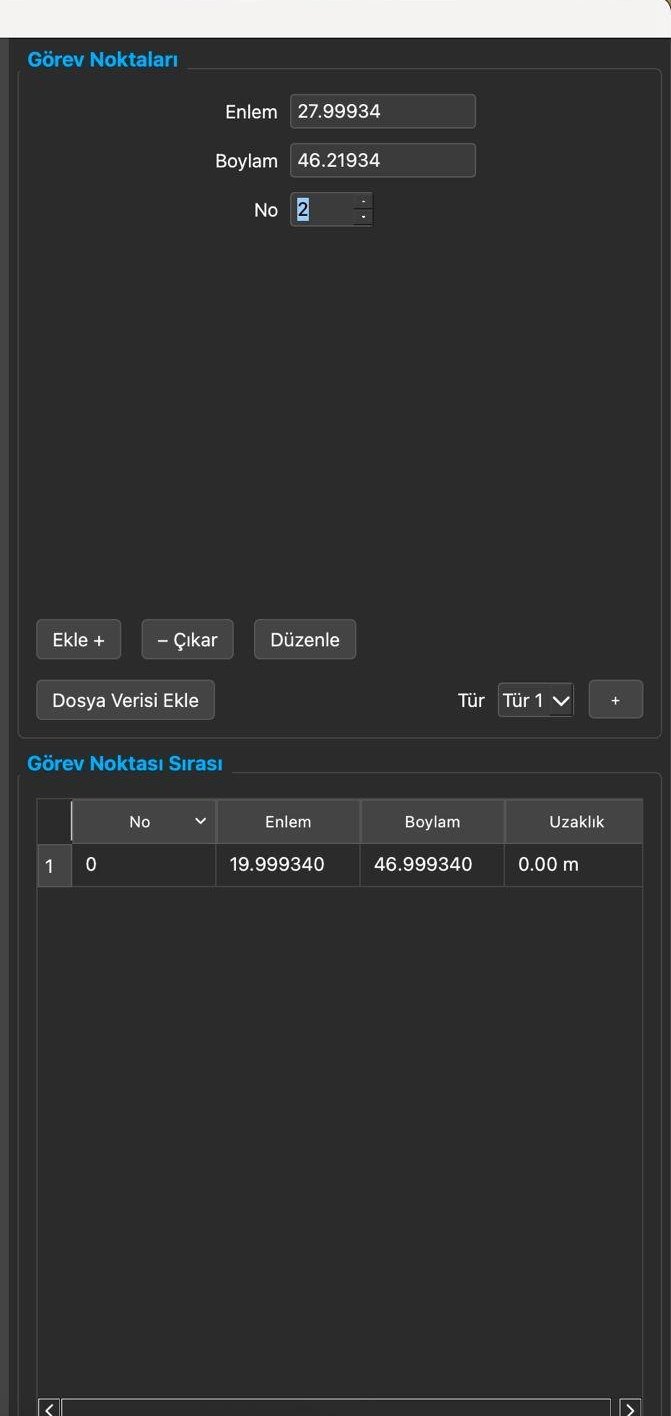
Görev noktaları
Enlem ve boylam elle girilip sıraya ekleniyor. Her noktanın araca uzaklığı tabloda görünüyor.
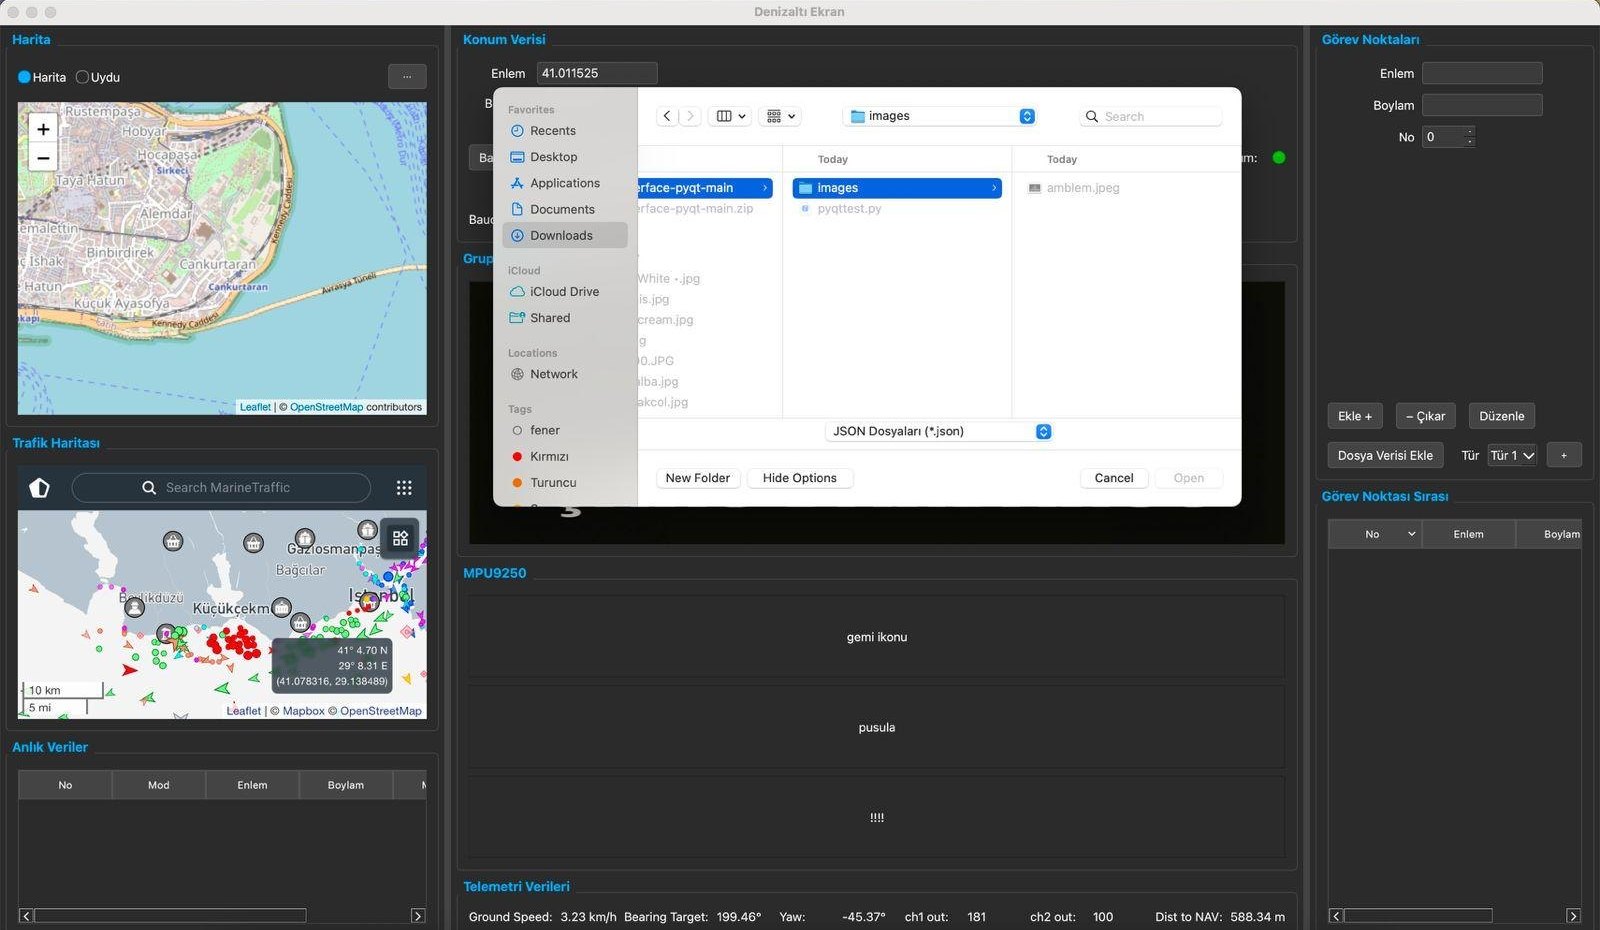
Görevi dosyadan yükleme
Görev rotası JSON dosyası olarak hazırlanıp tek seferde arayüze aktarılabiliyor.
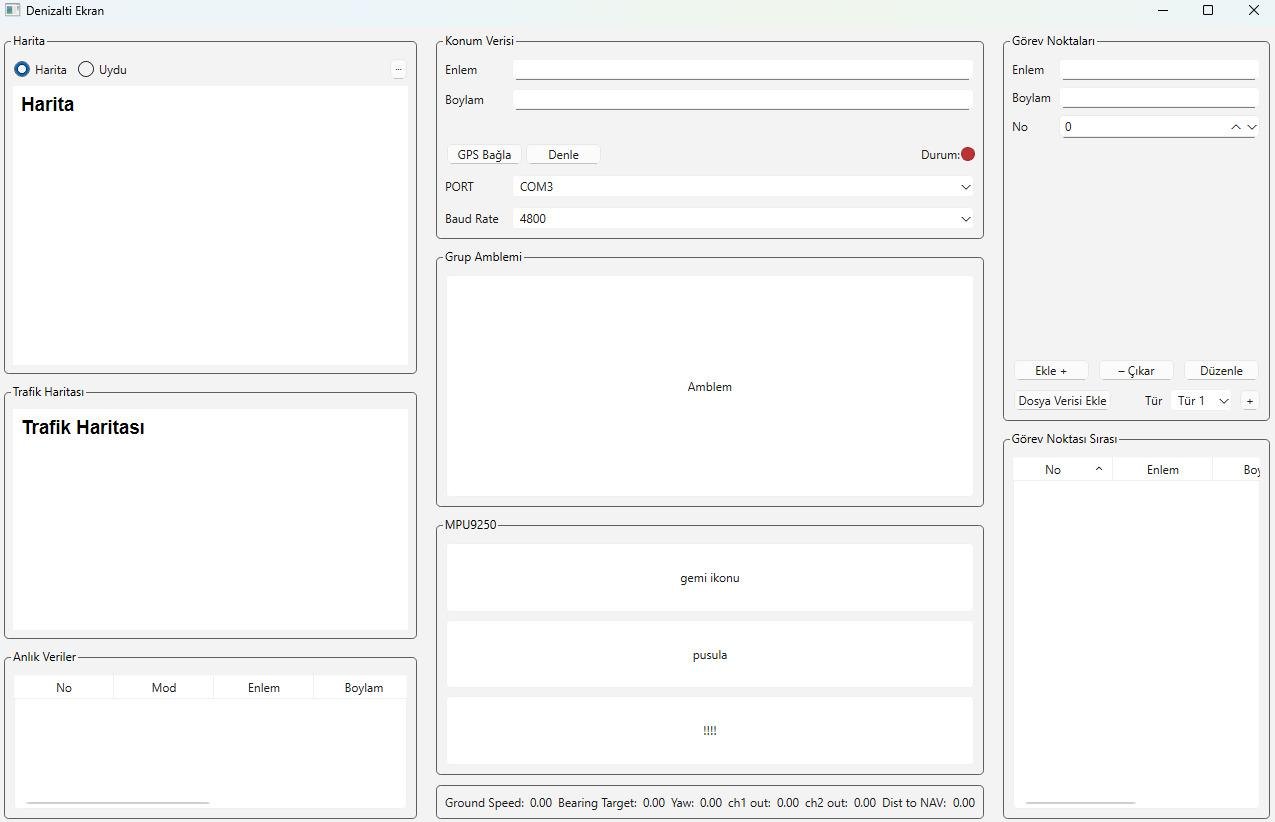
İlk taslak
Arayüzün ilk iskeleti: harita, konum verisi, görev noktaları ve MPU9250 alanları yerine oturmadan önceki hali.